먼저 알아둘 용어
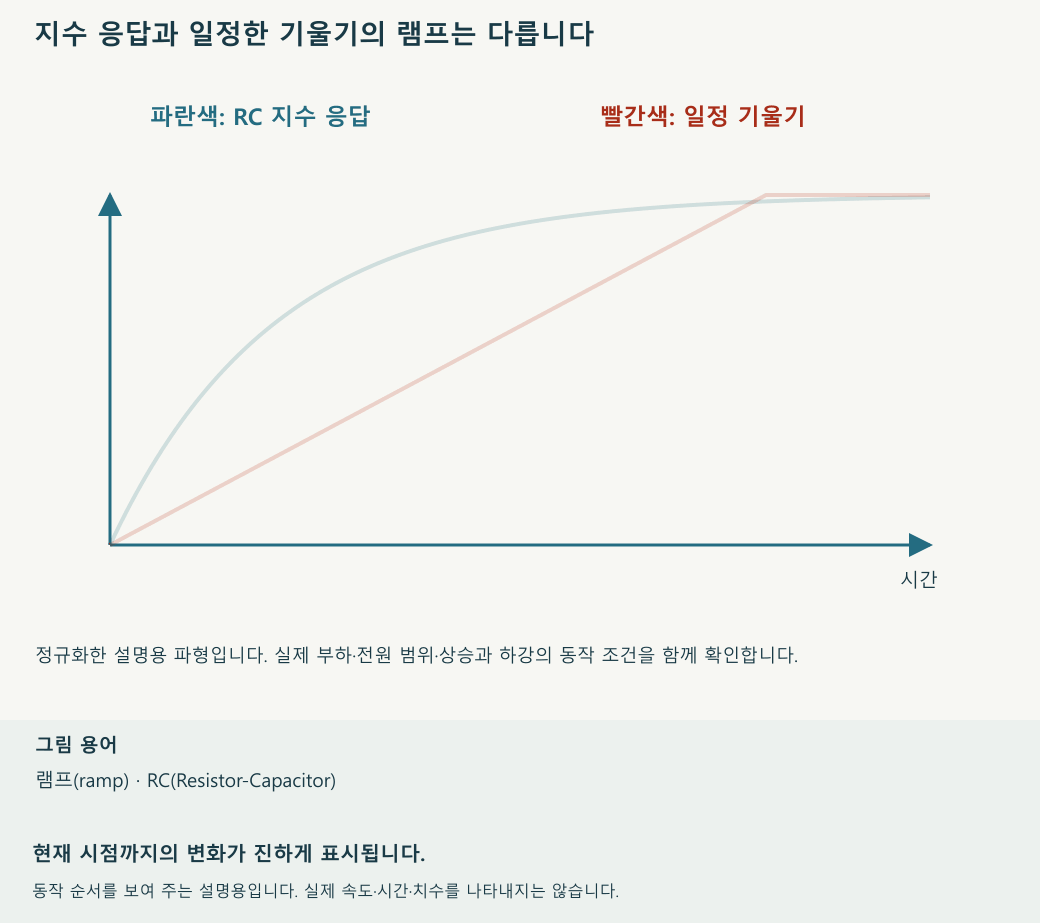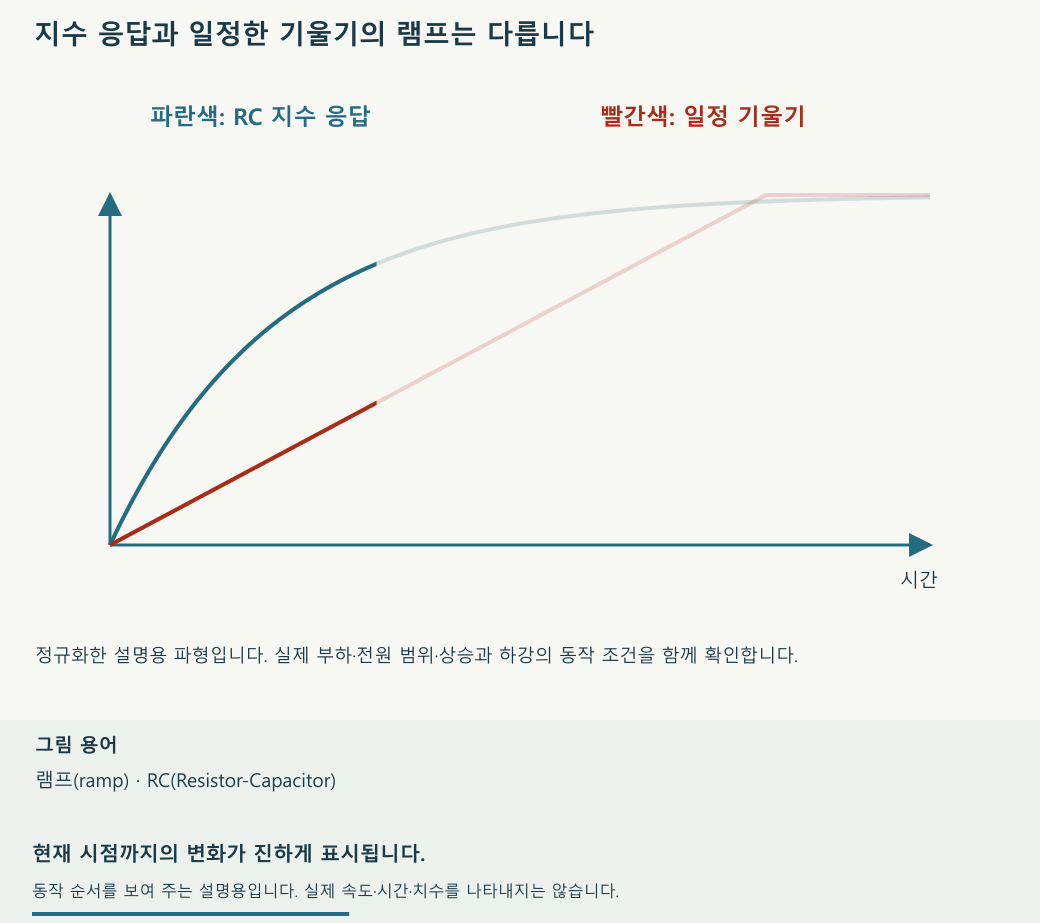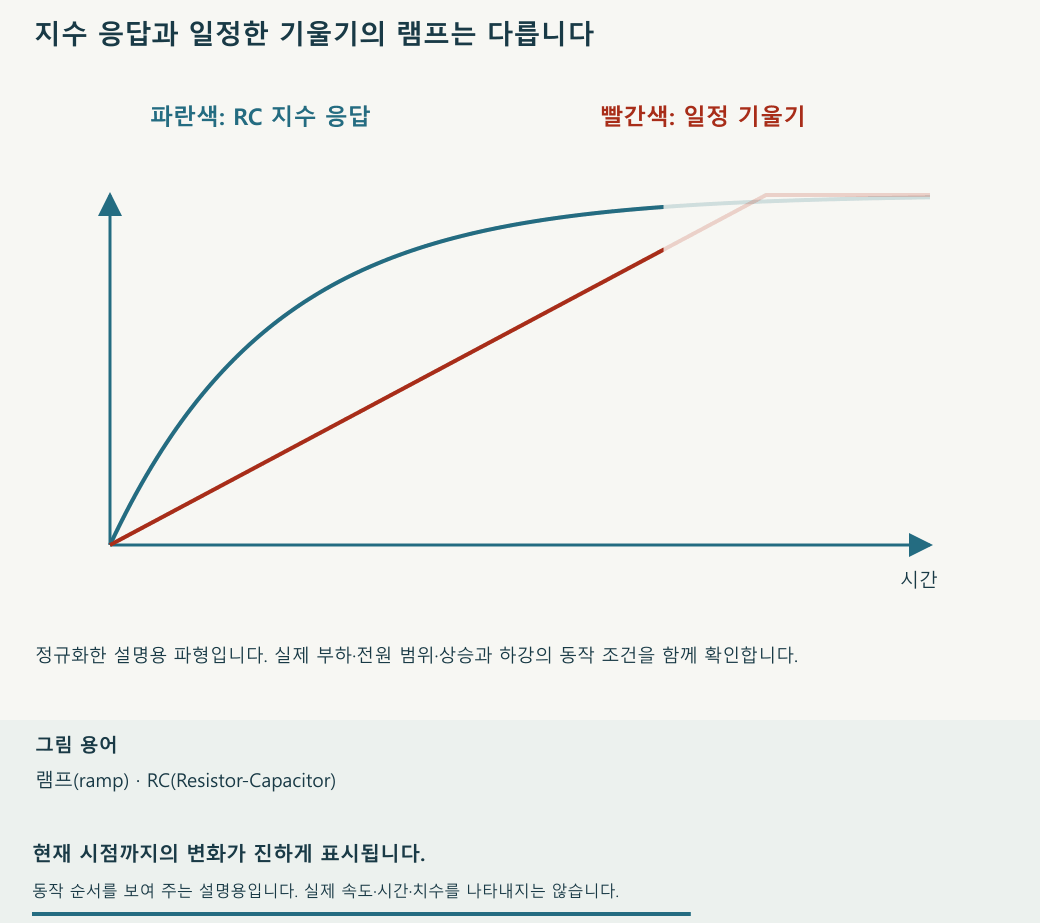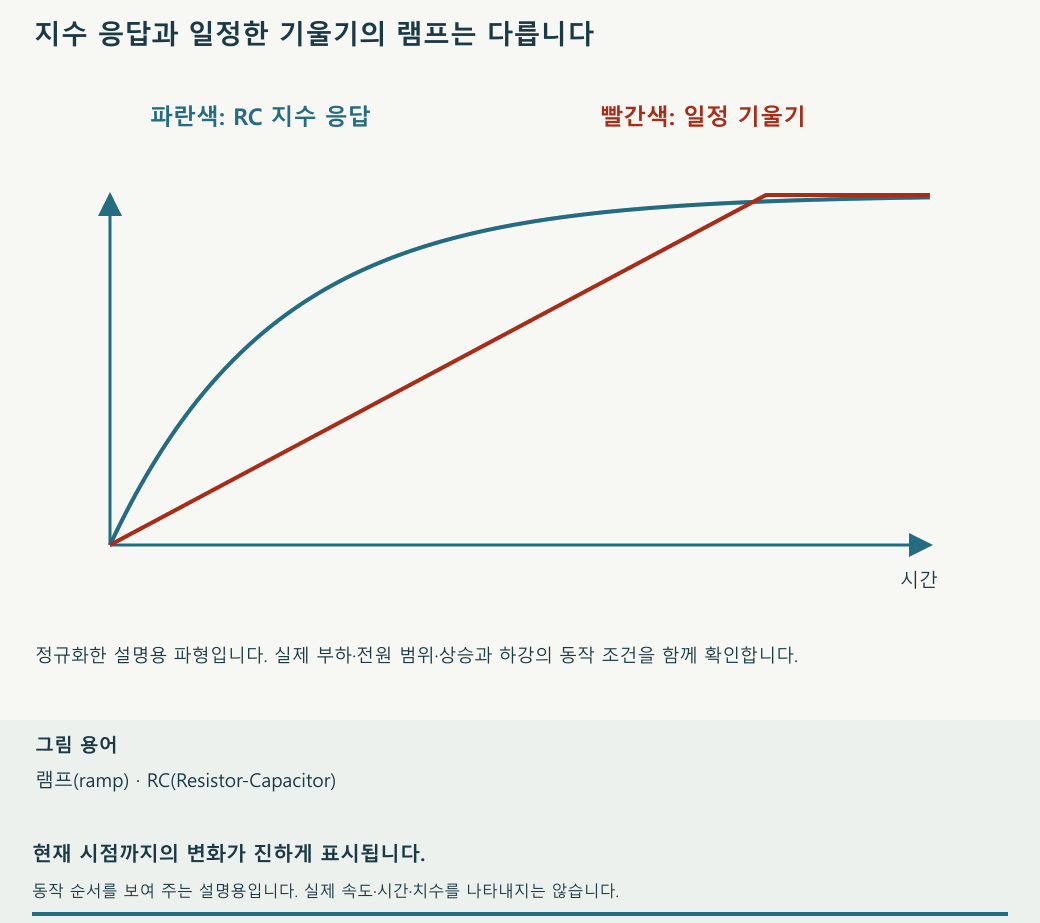
변화율·슬루율(slew rate)·RC(Resistor-Capacitor) — 변화율은 단위 시간에 전압이 바뀌는 양이며 V/s 또는 V/µs로 나타냅니다. RC 필터(filter)는 저항 R과 커패시터 C로 변화를 완만하게 하지만 계단 응답의 기울기가 일정하지는 않습니다.
포화·적분기·보상 — 포화는 증폭기 출력이 허용 범위 끝에 도달한 상태입니다. 적분기는 커패시터에 흐른 전류를 누적해 출력 전압을 변화시키며 보상은 복합 루프(loop)의 안정성을 조정합니다.
dV/dt·ΔV/Δt·단위 — dV/dt는 순간 변화율, ΔV/Δt는 측정 구간의 전압 변화/시간입니다. MΩ은 10⁶ Ω, nF는 10⁻⁹ F이며 1 µs는 10⁻⁶초입니다.
작동 원리
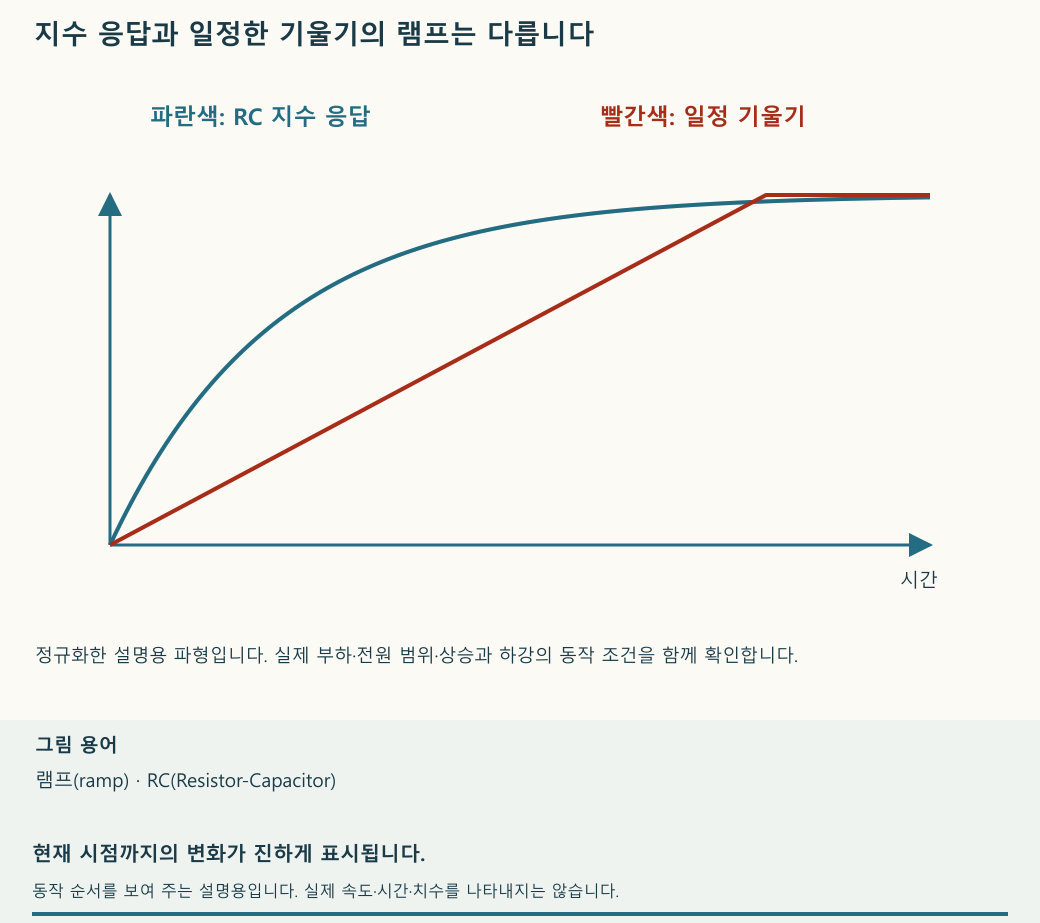
RC 필터의 출력 기울기는 남은 전압 오차에 따라 줄어듭니다. 큰 오차에서 앞단 증폭기의 출력이 포화되고 그 전압을 저항을 통해 적분 커패시터에 걸면 거의 일정한 전류가 흐를 수 있습니다. 커패시터 관계식 I=C·dV/dt에서 dV/dt=I/C이므로 그 구간의 상승·하강 기울기를 정할 수 있습니다.
반전 적분기가 뒤에 오는 복합 구성에서는 입력 명령을 앞단의 반전 입력으로, 최종 출력을 앞단의 비반전 입력으로 되먹이는 방식으로 전체 음의 피드백(feedback)을 만들 수 있습니다. 앞단만 보고 일반 버퍼(buffer)처럼 입력 극성을 바꾸면 전체 루프가 양의 피드백이 될 수 있습니다. 목표에 도달한 뒤에는 포화에서 빠져나와 출력 오차가 줄어들고 안정되어야 합니다.
적용 순서
- 명령 신호가 허용할 최대 변화율과 출력 범위를 정합니다. 계산 예로 ±15 V 전원에서 −10~+10 V 출력을 약 20 V/s로 변화시키는 조건을 살펴봅니다. 사용 증폭기는 이 제한보다 충분히 빠르게 동작하고 입력 범위와 포화 복귀 조건을 만족해야 합니다.
- 저항과 커패시터를 포화 출력 전압으로 계산합니다. 15 V/(1.6 MΩ×470 nF)는 약 19.95 V/s입니다. 실제 계산에는 증폭기의 포화 출력 전압과 저항·커패시터의 공차를 반영합니다.
- 적분 커패시터 경로의 보상 저항을 불필요한 부품으로 지우지 않습니다. 1.6 MΩ·470 nF와 1.69 kΩ 보상 저항을 사용한 구성에서도 저항의 위치와 전체 루프 극성, 실제 증폭기의 주파수 응답이 함께 맞아야 합니다. 큰 저항과 커패시터의 곱만으로 정착 안정성까지 정해지는 것은 아닙니다. 구성 변경 뒤에는 작은 신호 정착과 양방향 큰 계단 응답을 따로 검사합니다.
- 양의 계단과 음의 계단을 인가해 같은 시간 간격의 ΔV/Δt를 측정합니다. 목표에 도달한 뒤의 오버슈트(overshoot)와 정착도 확인합니다.
적용 조건과 한계
20 V/s와 20 V/µs는 백만 배 다릅니다. 빠른 연산증폭기(operational amplifier)를 일부러 느린 명령 회로로 만드는 예이며 연산증폭기 자체가 느려서 생기는 현상과 다릅니다. 변경한 전원·커패시터·연산증폭기로 같은 기울기와 안정성이 유지된다고 가정하지 않습니다.
확인과 기록
−10 V에서 +10 V까지 출력 전압이 20 V만큼 변한다면 제한 구간은 대략 1초입니다. 상승·하강·작은 신호를 각각 확인해 비대칭 포화나 복귀 지연이 없는지 봅니다.
작업 순서를 다시 확인합니다